2026 年 8 月 7�9 日,2026 国际制导、导航与控制学术会议(ICGNC2026)在广西桂林召开。该会议是制导、导航与控制(GNC)领域高水平国际学术会议,每两年举办一届,汇聚国内外高校、科研院所、行业企业专家学者,围绕飞行器控制、无人机系统、智能导航等前沿方向开展学术研讨与成果交流。
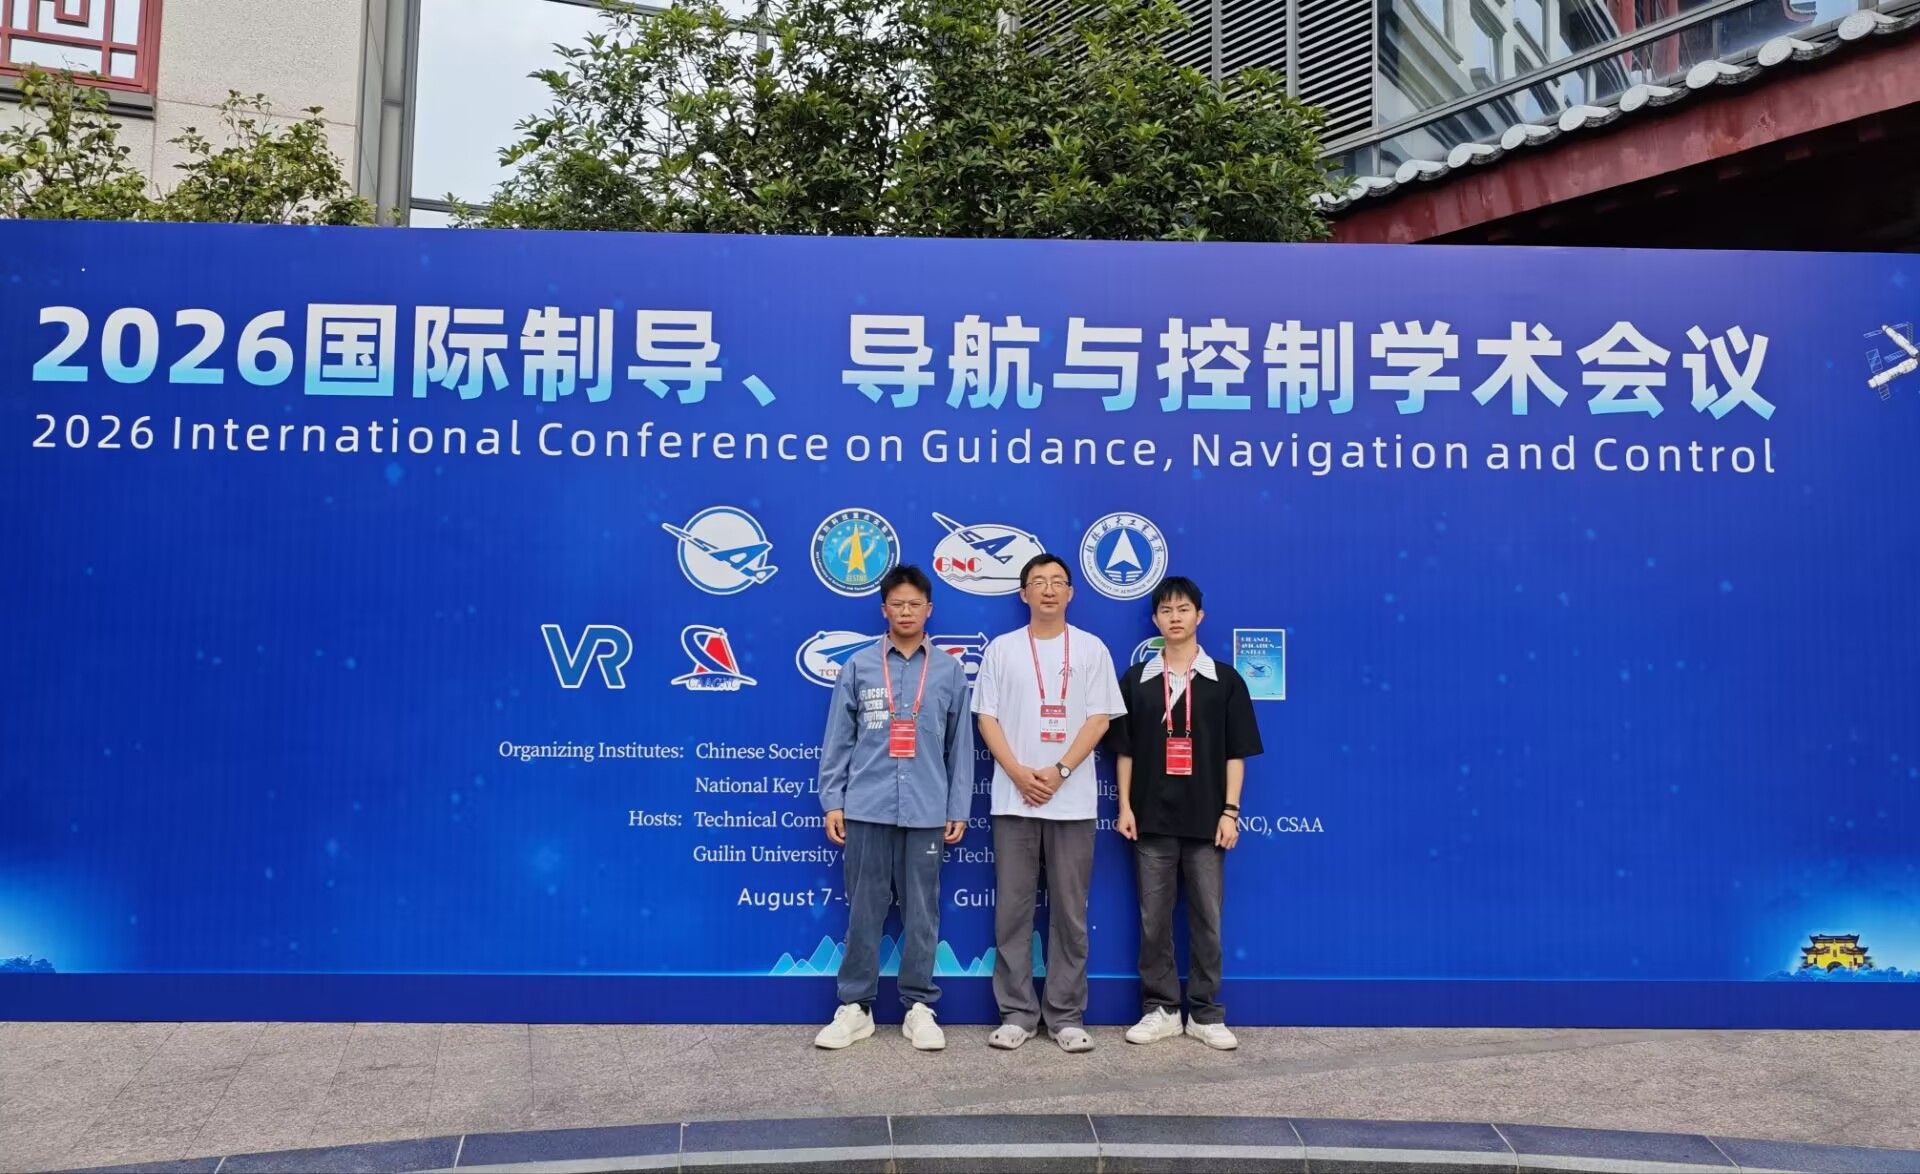
受会议邀请,我院古训老师带领课题组成员安小刚、郭墙赴桂林参加本次学术会议。团队提交论文《Agile Trajectory Tracking of Quadrotor with Suspended Payload via PSO�Based Nonlinear Control》,围绕带吊挂负载四旋翼无人机的轨迹跟踪与非线性控制开展研究,在会上参与张贴海报交流,与国内同行就无人机控制算法、工程实现难点开展深入探讨。
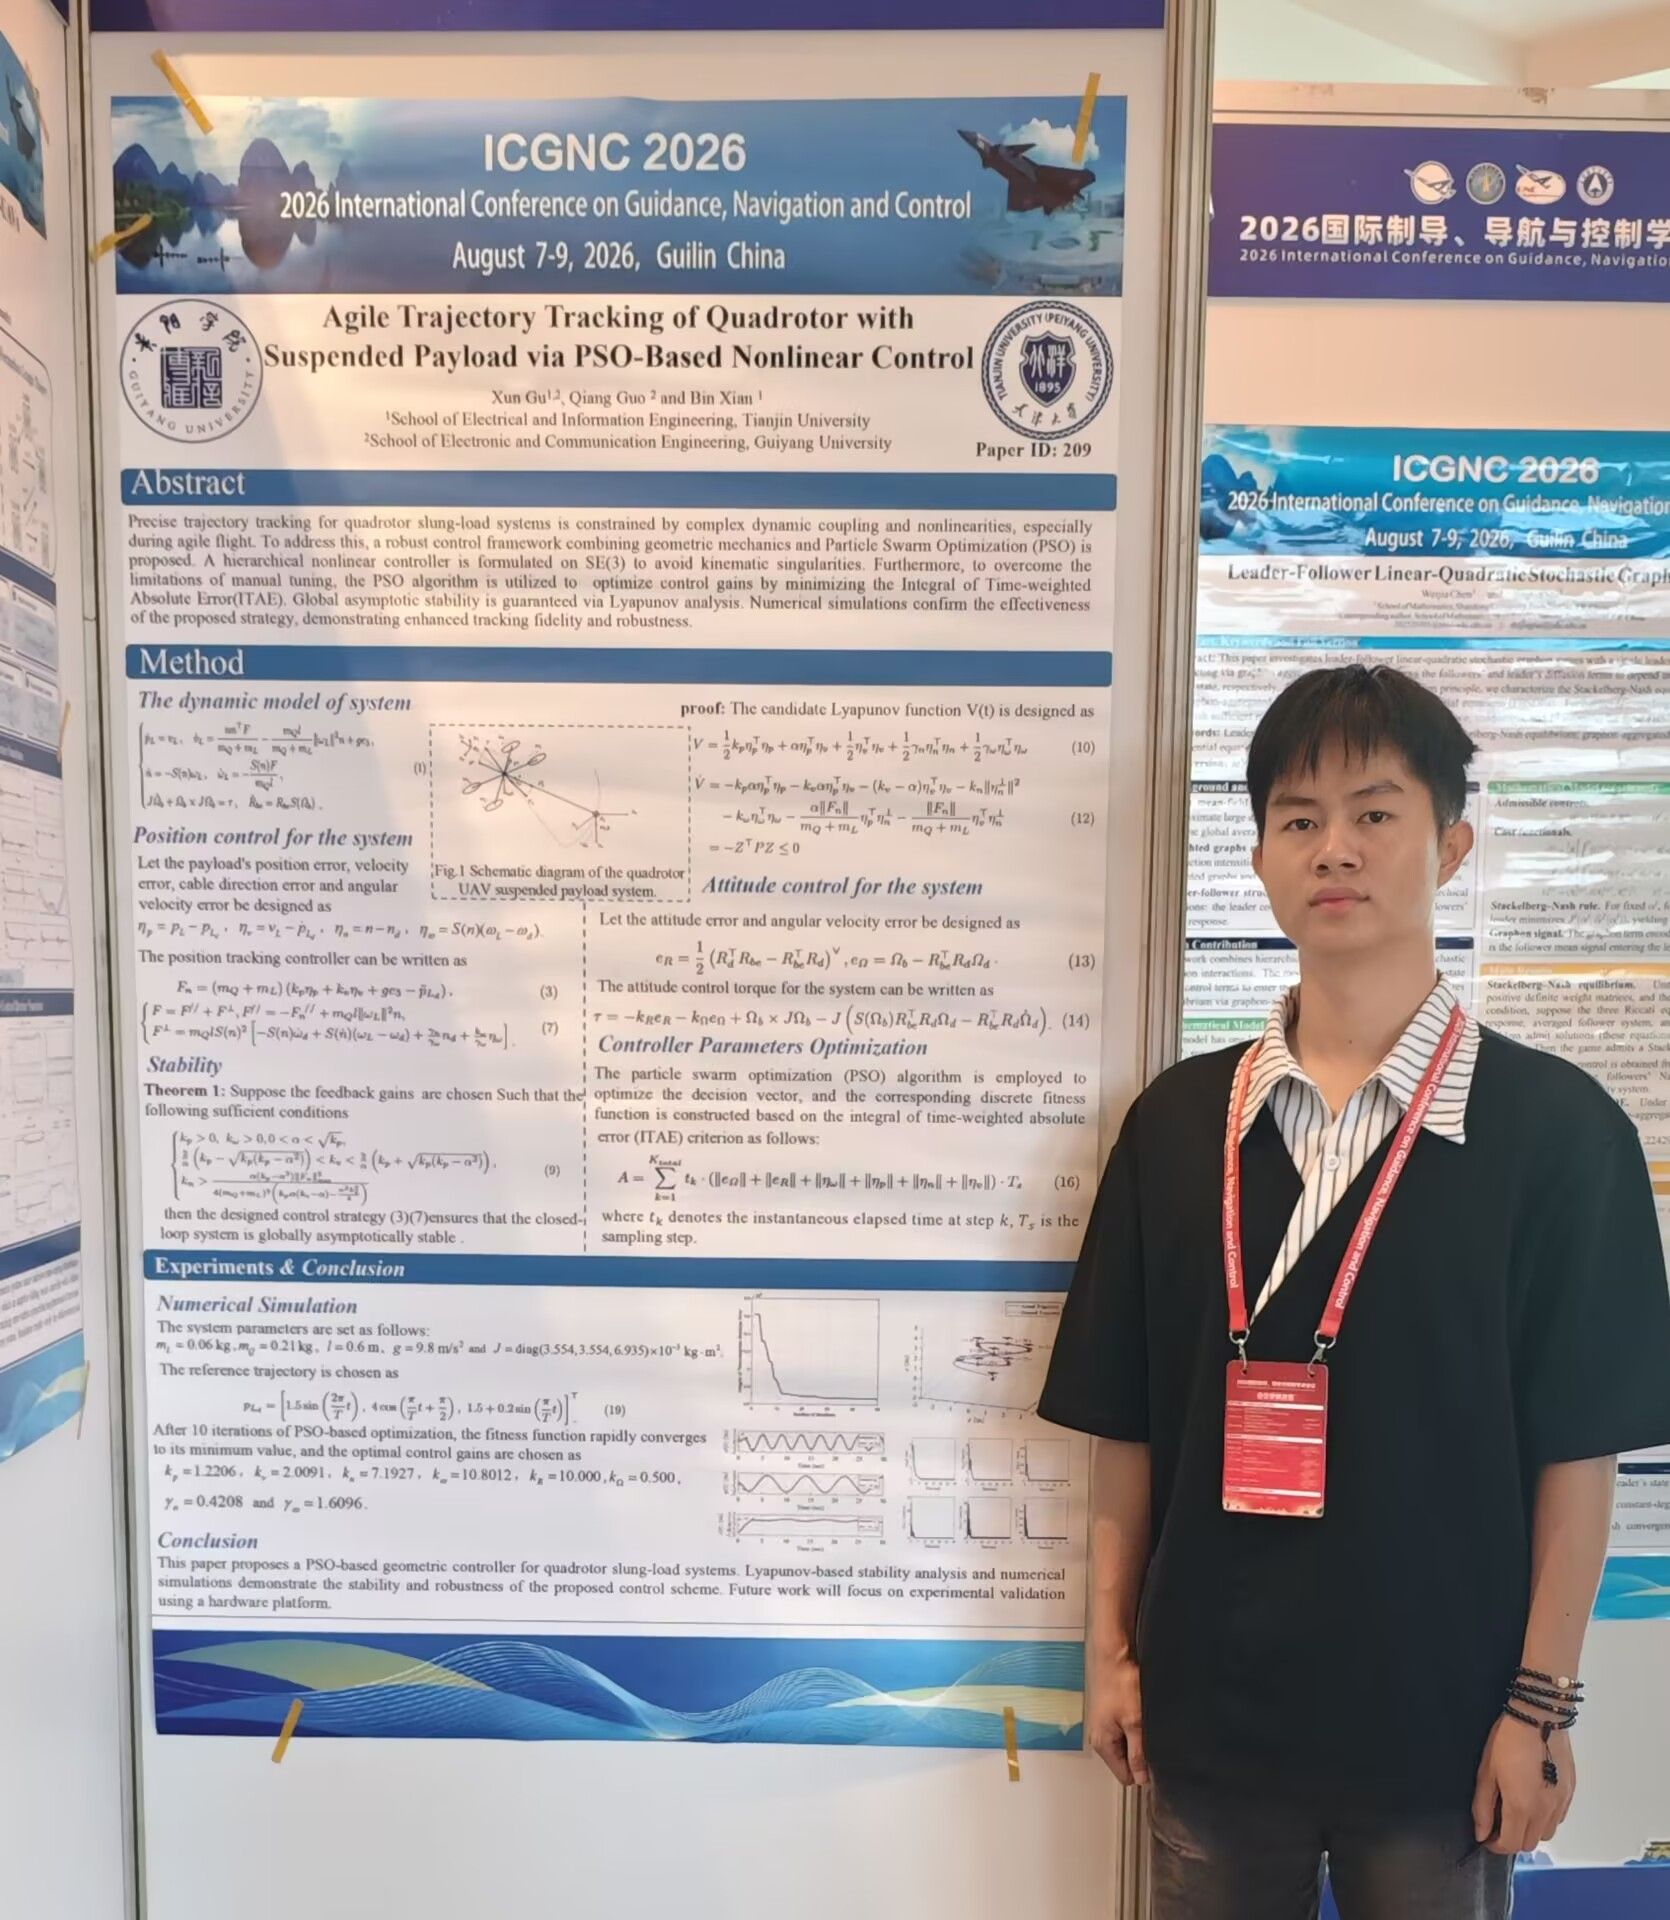
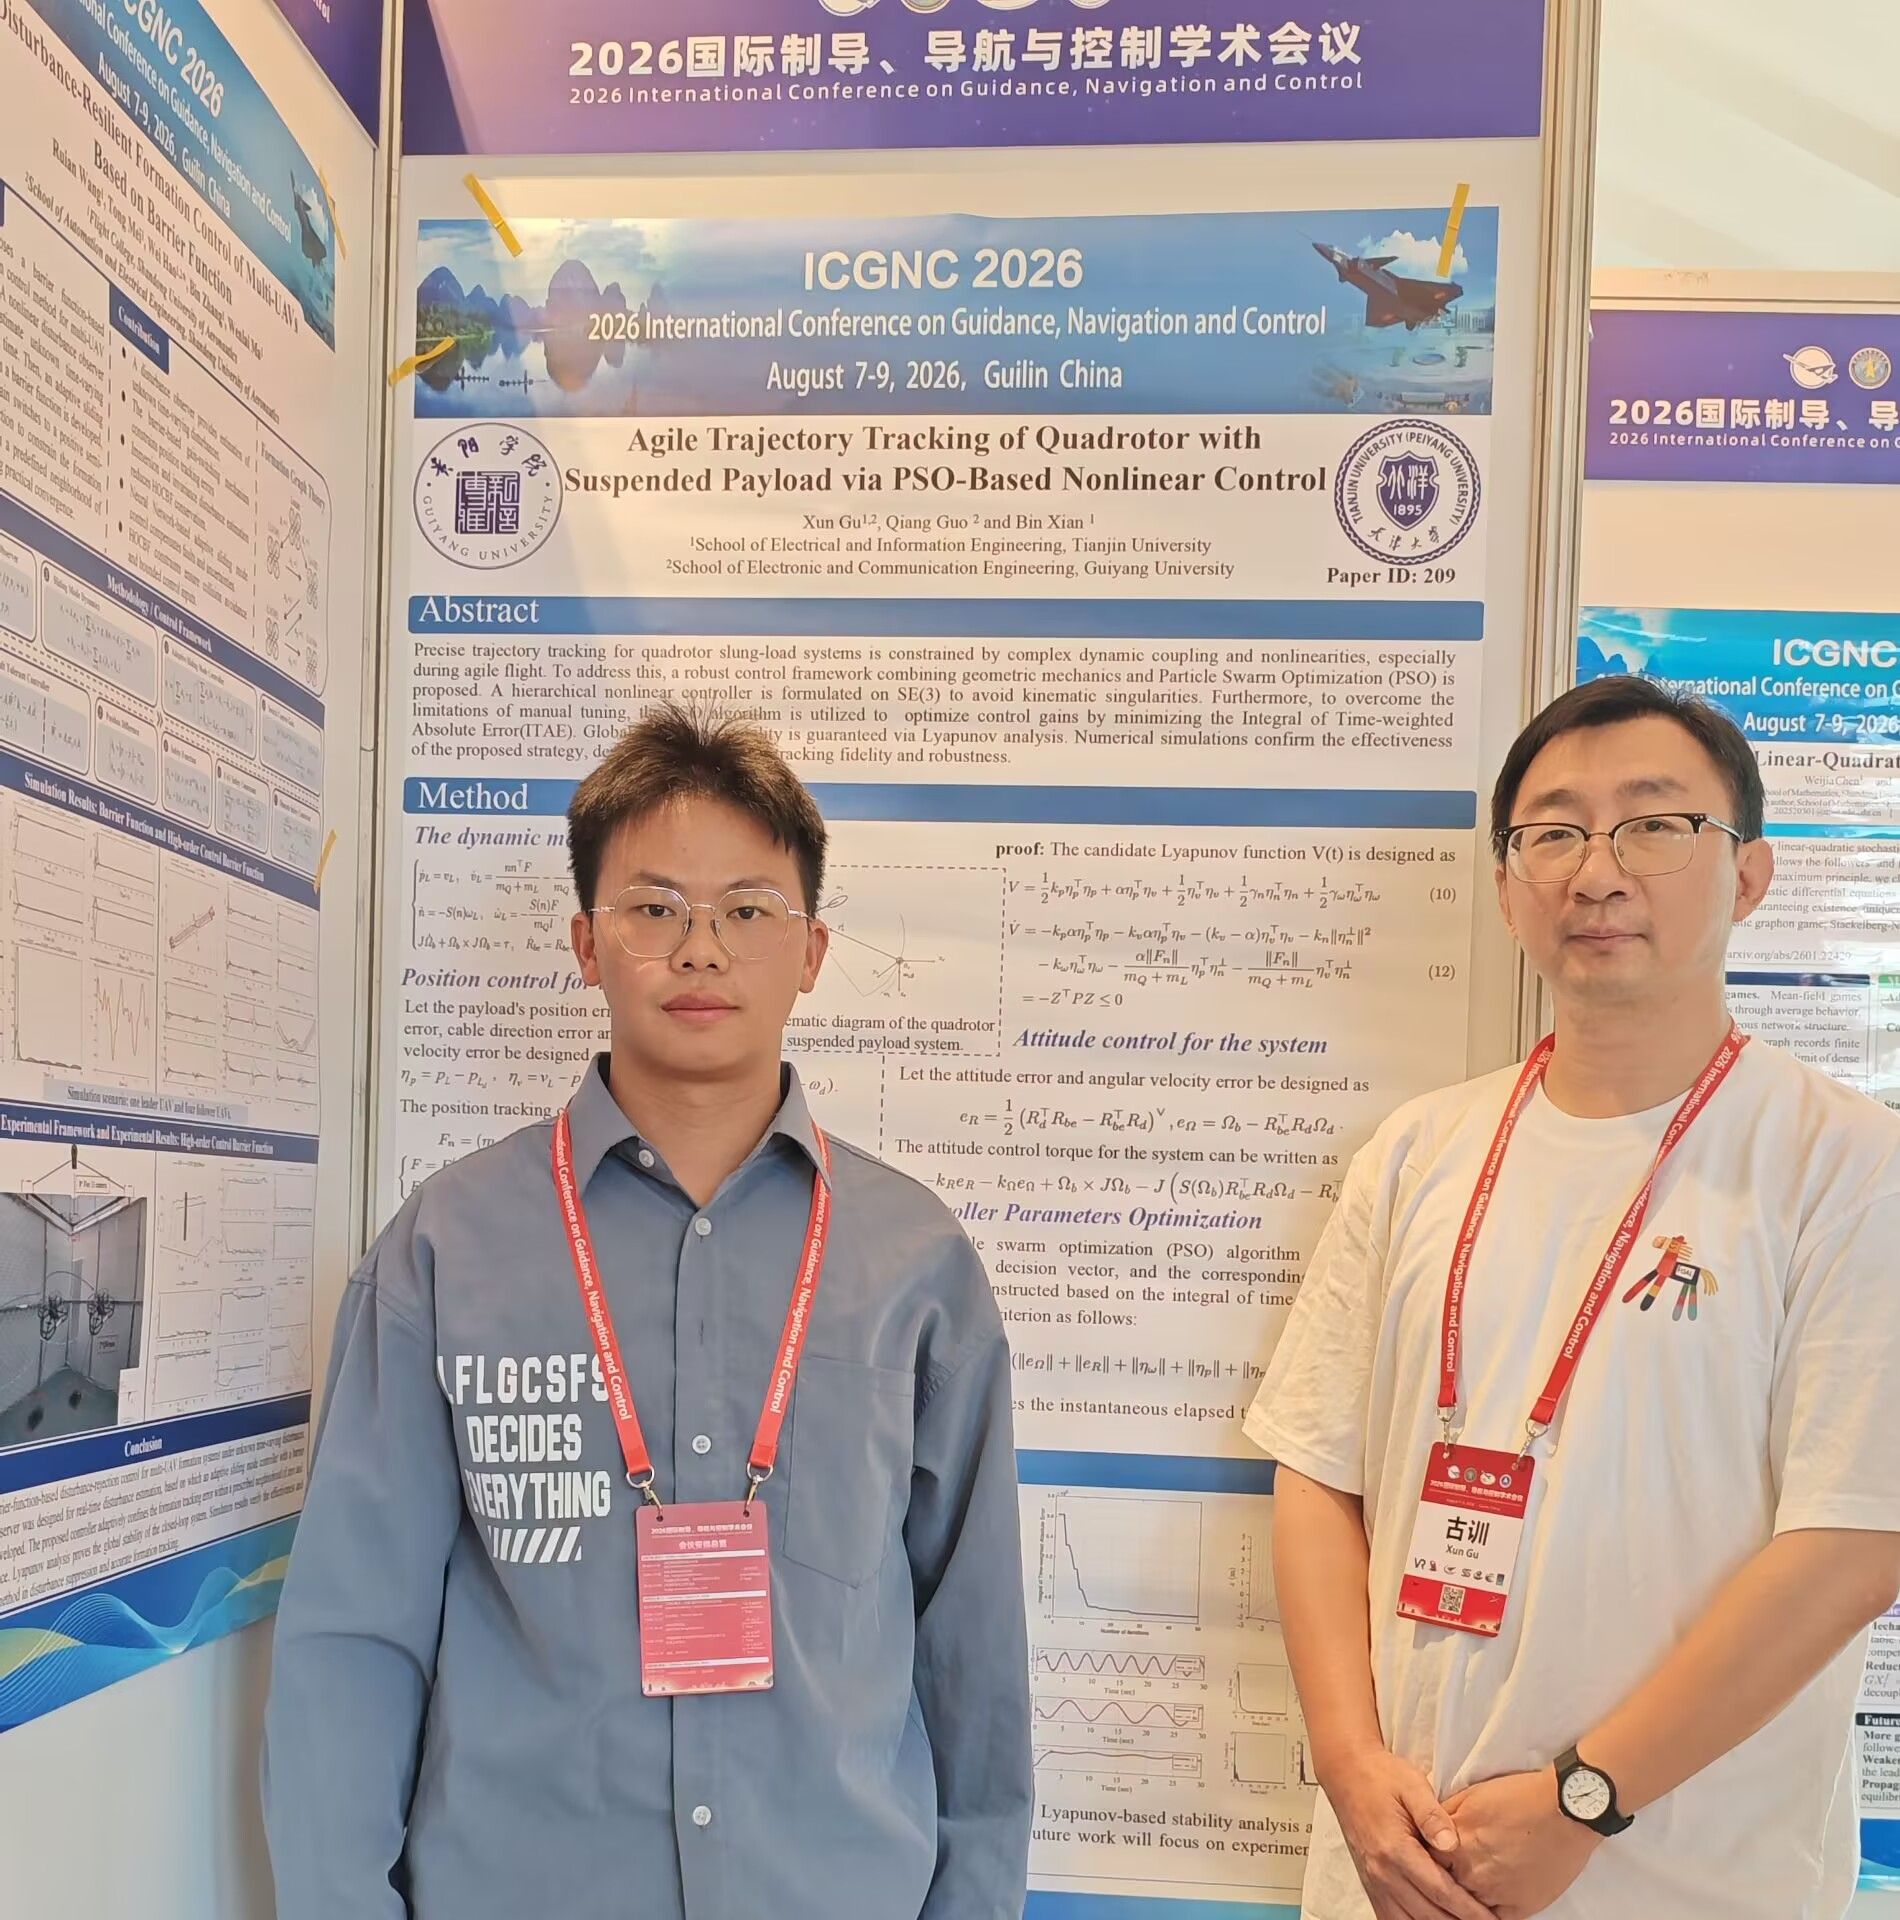
通过本次参会,一方面对外展示了我院在无人机智能控制方向的阶段性科研成果,拓宽课题组成员学术视野;另一方面加强了同国内相关科研团队的学术联系,为后续课题研究、学科建设以及科研合作打下良好基础。


 电话:5231950
 邮编:550005
 地址:贵阳市南明区见龙洞路103号
